2026年10月10日
位置情報を活用するあらゆる業界において、意思決定はますます正確で信頼性が高く、タイムリーな情報に依存するようになっています。測量士は現場の状況と設計モデルを照合し、建設チームは進捗状況を監視し、インフラ所有者は資産の状態を評価し、自律システムは周囲の状況を絶えず解析しています。いずれの場合も、もはや位置情報だけでは不十分となっています。
組織は、移動、向き、形状、文脈、そして経時的な変化についても理解する必要があります。 センサーフュージョンは、GNSS、慣性航法、LiDAR、画像、SLAM、その他のソースからの相互に補完的な観測データを統合し、物理的環境に関するより完全で説得力のある推定値を生成します。その価値は、より多くのデータを収集することではなく、連続性を向上させ、不確実性を明らかにし、より情報に基づいた運用上の意思決定を支援することにあります。
あらゆる産業環境には、それぞれ固有の課題が存在します。建設プロジェクトは日々変化し、交通網は広大な地域に広がり、公益インフラは一部が地中に埋設されている場合もあり、自律型プラットフォームは、視界が絶えず変化する動的な状況下で稼働することがよくあります。あらゆる状況において最適な性能を発揮できるセンサーは、一つとして存在しません。
GNSSは開けた環境では高精度な測位が可能ですが、高層ビルや密生した植生、その他の障害物の近くでは性能が低下する可能性があります。慣性センサーは、衛星信号が途絶えた場合でも動きの測定を継続しますが、外部からの補正がなければ精度は徐々に低下します。LiDARは極めて詳細な3D形状情報を取得しますが、その情報を地理的参照系に位置付けるには、正確な位置と方位の特定が必要です。カメラは貴重な視覚的コンテキストを提供し、SLAMは衛星の可視性が限られている場所での位置推定とマッピングを可能にします。
各技術にはそれぞれ異なる強みがあります。これらの機能を統合されたワークフロー内で組み合わせることで、個々のセンサーが単独で達成できる範囲をはるかに超え、運用環境に対するより包括的な理解が可能になります。
センサーフュージョンとは、複数のセンサーからの測定値を統合し、位置、姿勢、速度、軌跡、あるいは周囲の形状といった推定状態の堅牢性と完全性を向上させる手法である。位置特定、航法、マッピングの各技術を別個のシステムとして扱うのではなく、フュージョンアルゴリズムは、入力される観測値をその品質や動作条件に応じて比較・重み付けを行う。 統合は、リアルタイム、後処理中、あるいはその両方の段階で行われることがある。
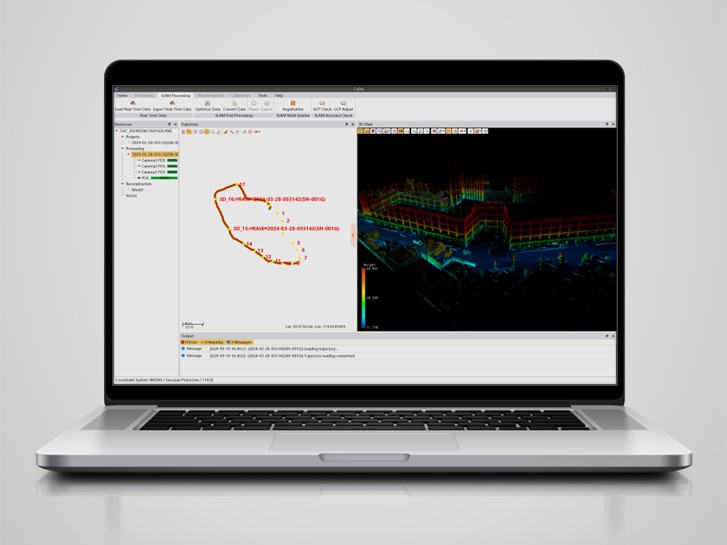
センサーフュージョンを成功させるには、単に同じプラットフォームに複数のセンサーを取り付けるだけでは不十分です。 正確な時刻同期、レバーアームおよびボアサイト校正、適切な誤差モデル、そして適切に設計された処理ワークフローが不可欠です。実地運用中、センサーフュージョンは、ナビゲーション、誘導、位置特定、および品質認識を支援します。処理中、センサーフュージョンにより、軌道の精緻化、画像の位置合わせ、点群の登録、および再確認が必要な不整合の特定が可能になります。
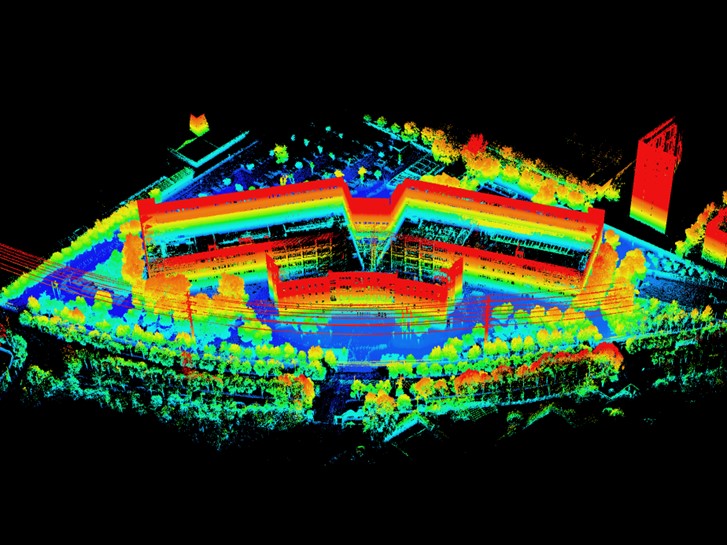
地理空間技術の進化は、単一の測定方法に依存するのではなく、相互に補完し合う機能を組み合わせることによって最大の価値が生まれることを示しています。GNSSは、衛星信号と補正サービスが利用可能な場合、正確な全球位置を特定します。慣性航法は、移動や方位に関する継続的な情報を提供し、一時的な信号中断時にも安定性を維持するのに役立ちます。 LiDARは高密度な3D形状データを迅速に取得する一方、画像システムは解釈、検査、記録を支援する視覚情報を記録します。SLAMは、衛星測位だけでは一貫した結果が得られない環境においても、マッピング機能を拡張します。これらの技術は、較正、同期、品質管理、データ処理を管理するソフトウェアを通じて統合されることで、その価値が飛躍的に高まります。
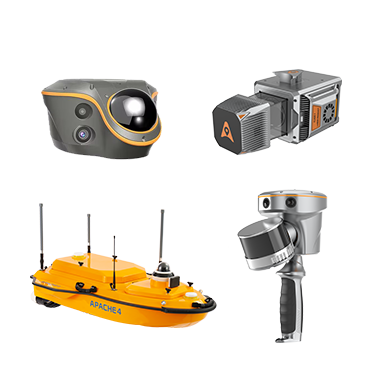
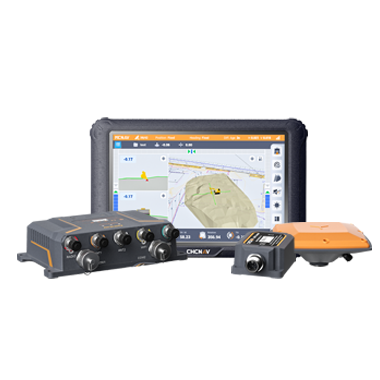
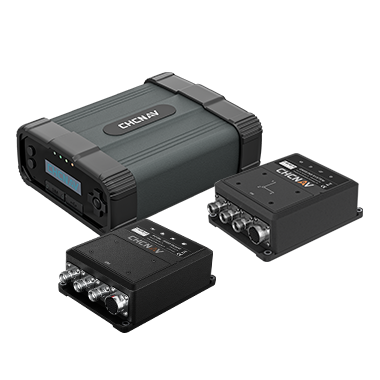
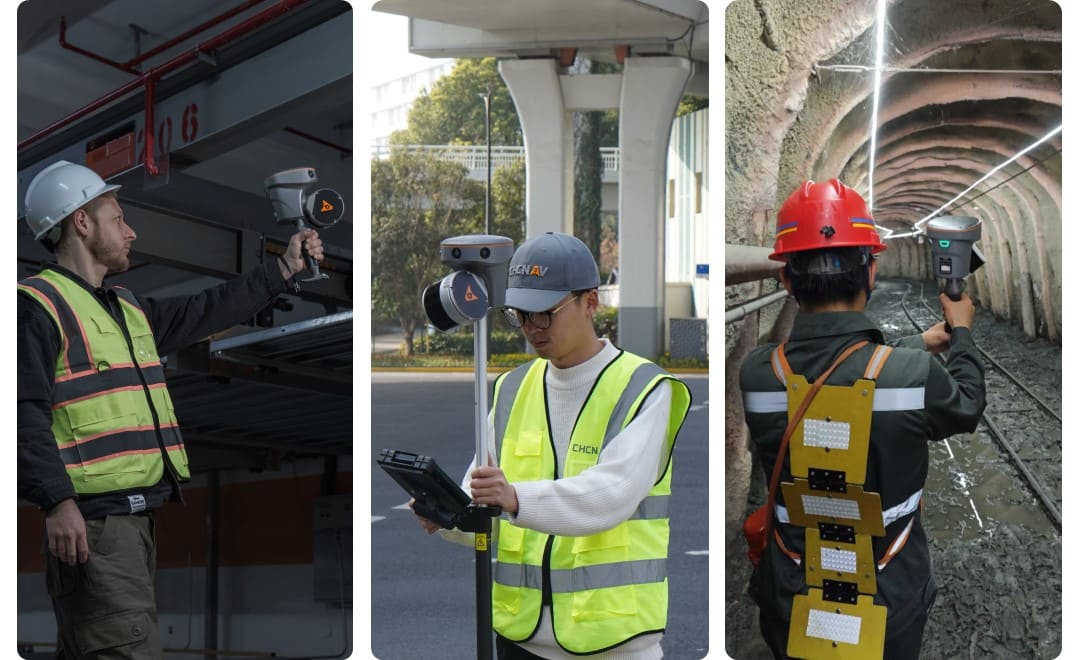
CHC Navigationは、このアプローチを複数のソリューション分野に適用しています。CHCNAV CGI-610は、GNSSと慣性航法技術を組み合わせることで、動的な環境で動作するナビゲーションや自律型アプリケーション向けに、信頼性の高い測位を提供します。CHCNAV RS7およびCHCNAV RS10は、高精度な慣性センシング、LiDAR、イメージング、SLAMをハンドヘルド型のリアリティキャプチャソリューションに統合することで、センサーフュージョンの別の形態を実証しています。 これらの製品はそれぞれ異なる用途に対応していますが、共通する原則を示しています。すなわち、統合されたセンシングは、個別に動作する独立したセンサーよりも、位置、動き、および周囲の形状について、より確固たる理解をもたらすことができるということです。
より多くのデータを収集したからといって、自動的により良い意思決定につながるわけではありません。組織は、測定結果を、プロジェクトの文脈において正確で一貫性があり、意味のある情報へと変換しなければなりません。空間インテリジェンスは、このワークフローの次の段階を表しています。位置情報、形状、時間、環境的文脈を組み合わせることで、ユーザーが「何が起きているのか」「なぜそれが重要なのか」「どのような行動を取るべきか」を理解できるよう支援します。
例えば、点群データは、正確に地理参照され、分類され、設計図や資産記録と関連付けられることで、その価値が飛躍的に高まります。同様に、画像データも、点検、計測、またはプロジェクトの文書化を支援する際に、より有用なものとなります。 位置情報の軌跡は、データ収集を通じて安定性を保ち、他のセンサーからの観測結果と確実に結びつけられる場合に、より大きな運用上の価値をもたらします。センサーフュージョンの真のメリットは、個別の測定値を、実践的な意思決定を支える信頼できる情報へと変換することにあります。
産業プロジェクトでは、データの品質を損なうことなく迅速に意思決定を行うことがますます求められています。統合された技術により、異なるセンサーが互いに制約をかけたり検証し合ったりできるため、信頼性が向上します。GNSSの受信状態が悪化した場合でも、不確実性が高まる短時間の中断期間については、慣性計測によって補うことができます。 画像データは、幾何学的情報だけでは曖昧な場合に文脈情報を補完し、観測を繰り返し行ったり重ね合わせたりすることで、下流の成果物に影響が及ぶ前に不整合を明らかにすることができます。
これにより、業務効率も向上します。現場チームは1回の出動で補完的な情報を収集でき、一方、オフィスチームは、断片的な情報源を手作業で照合するのではなく、同期化されたデータセットを受け取ることができます。実用的なメリットとしては、検証が早期に行えること、およびデータが完全であるか、作業が設計に準拠しているか、あるいはさらなる調査が必要かを判断するためのより明確な根拠が得られることが挙げられます。
あらゆる統合測位システムの背後には、センサーによる生データを信頼性の高い出力に変換する高度なソフトウェアフレームワークが存在します。高度なアルゴリズムが、GNSS観測データ、慣性計測データ、LiDARスキャンデータ、画像データ、SLAMデータを継続的に処理し、軌道の推定、点群の登録、オブジェクトの分類、ノイズの除去、および計測品質の評価を行います。 地理空間データセットの規模と複雑さが拡大し続ける中、自動化の重要性はますます高まっています。自動化処理は専門家の知見に取って代わるものではなく、測量士、エンジニア、GIS専門家が反復的な処理作業に費やす時間を削減し、結果の検証やプロジェクト成果の解釈により多くの時間を割けるようにするものです。しかし、最も高度なアルゴリズムでさえ、高品質な入力データに依存しています。 信頼性の高い成果物を作成するためには、確実な測位、適切なキャリブレーション、そして厳格な現場手順が依然として不可欠です。
センサーフュージョンのメリットは、幅広い専門分野の用途に及んでいます。建設業界では、統合された空間データが、現場のレイアウト、機械の誘導、進捗確認、および竣工図の作成を支援します。 インフラの所有者は、複数のセンシング技術を活用して資産の状態を監視し、経時的な変化を検知し、保守計画の策定を支援しています。地理空間分野の専門家は、測位技術とリアリティキャプチャ技術を組み合わせて、ますます複雑化する環境を記録しています。一方、ナビゲーションシステムや自律システムは、センサーフュージョンに依存して、連続的な移動中も正確な位置特定を維持しています。
これらの業界では許容誤差や運用上の制約が異なりますが、意思決定は、その品質と限界が明確に理解されている空間情報に基づいて行われなければなりません。センサーフュージョンは、相互に補完し合う観測データを組み合わせることで、単一の測定手法では不可能なほど不整合を可視化し、その基盤を強化します。
センサーフュージョンは、各業界における空間情報の収集、解釈、活用のあり方を変革しています。CHC Navigationは、GNSS、慣性航法、LiDAR、画像計測、SLAM、高度な処理アルゴリズム、およびソフトウェアプラットフォームを組み合わせることで、専門家がさまざまな運用環境において、より確かな信頼性をもって空間情報を取得、処理、管理できるよう支援しています。
測量、建設、インフラ、海洋作業、自律システムといった分野でデジタルトランスフォーメーションが進むにつれ、統合された地理空間ワークフローの重要性はますます高まっていくでしょう。 その目標は、迅速な意思決定、より効率的な運用、そして長期的な成果の向上を支える、信頼性の高い空間インテリジェンスを構築することです。CHC Navigationは、測位、航法、マッピング、センシング、およびソフトウェア技術の統合を通じて、専門家たちが次世代のインテリジェントな産業ワークフローの基盤を築くことを支援しています。
CHC Navigation(CHCNAV)は、生産性と効率の向上を目的とした、高度なマッピング、ナビゲーション、測位ソリューションを開発しています。 地理空間、農業、機械制御、自律走行などの業界にサービスを提供するCHCNAVは、専門家の能力を高め、業界の発展を牽引する革新的な技術を提供しています。140カ国以上に拠点を持ち、2,200名以上の専門家からなるチームを擁するCHC Navigationは、地理空間業界をはじめとする幅広い分野において、リーダーとして認められています。 CHC Navigation [300627.SZ] に関する詳細については、https://www.chcnav.com/about/overviewをご覧ください。
当社の位置情報およびマッピング技術についてご質問はありますか?