Tecnologia geoespacial para mapeamento e levantamento topográfico, baseada em sistemas GNSS, LiDAR e UAV, que transformam a captura de dados espaciais em resultados confiáveis.
Conheça a tecnologia de agricultura de precisão da CHC Navigation: orientação por GNSS, direção automática e sistemas de agricultura inteligente para propriedades agrícolas de todos os tamanhos.
Da fusão de sensores à inteligência espacial: como as tecnologias integradas melhoram a tomada de decisões no setor industrial
10 de out de 2026
Em todos os setores que utilizam tecnologia de localização, as decisões dependem cada vez mais de informações precisas, fiáveis e atempadas. Os topógrafos comparam as condições no terreno com os modelos de projeto, as equipas de construção monitorizam o progresso, os proprietários de infraestruturas avaliam o estado dos ativos e os sistemas autónomos interpretam continuamente o ambiente que os rodeia. Em cada um destes casos, a localização por si só já não é suficiente.
As organizações também precisam de compreender o movimento, a orientação, a geometria, o contexto e as alterações ao longo do tempo. A fusão de sensores combina observações complementares provenientes de GNSS, navegação inercial, LiDAR, imagens, SLAM e outras fontes para criar uma estimativa mais completa e fundamentada do ambiente físico. O seu valor não reside na recolha de mais dados, mas sim na melhoria da continuidade, na identificação de incertezas e no apoio a decisões operacionais mais bem informadas.
Por que razão os fluxos de trabalho eficazes dependem de várias fontes de dados espaciais
Cada ambiente industrial apresenta desafios únicos. Os projetos de construção evoluem diariamente, as redes de transportes estendem-se por vastas áreas geográficas, as infraestruturas de serviços públicos podem estar parcialmente ocultas e as plataformas autónomas operam frequentemente em condições dinâmicas, em que a visibilidade muda constantemente. Nenhum sensor, por si só, tem um desempenho ideal em todas as situações.
O GNSS proporciona um posicionamento altamente preciso em ambientes abertos, mas pode apresentar um desempenho reduzido perto de edifícios altos, vegetação densa ou outros obstáculos. Os sensores inerciais continuam a medir o movimento quando os sinais de satélite são interrompidos, embora a sua precisão diminua gradualmente sem correção externa. O LiDAR capta geometria 3D altamente detalhada, mas requer posicionamento e orientação precisos para situar essa informação num sistema de referência geográfico. As câmaras fornecem um contexto visual valioso, enquanto o SLAM permite a localização e o mapeamento em locais onde a visibilidade dos satélites é limitada.
Cada tecnologia contribui com diferentes pontos fortes. Quando estas capacidades são combinadas num fluxo de trabalho integrado, proporcionam uma compreensão mais completa do ambiente operacional do que qualquer sensor individual poderia alcançar por si só.
Compreender a fusão de sensores nas tecnologias geoespaciais
A fusão de sensores combina medições de vários sensores para melhorar a robustez e a exaustividade de um estado estimado, tal como a posição, a orientação, a velocidade, a trajetória ou a geometria do ambiente circundante. Em vez de tratar as tecnologias de posicionamento, navegação e mapeamento como sistemas separados, os algoritmos de fusão comparam e ponderam as observações recebidas de acordo com a sua qualidade e as condições de funcionamento. A integração pode ocorrer em tempo real, durante o pós-processamento ou em ambas as fases.
Uma fusão de sensores bem-sucedida requer mais do que a montagem de vários sensores na mesma plataforma. São essenciais uma sincronização temporal precisa, a calibração do braço de alavanca e da linha de mira, modelos de erro adequados e fluxos de trabalho de processamento bem concebidos. Durante as operações no terreno, a fusão pode apoiar a navegação, a orientação, a localização e a avaliação da qualidade. Durante o processamento, pode refinar trajetórias, alinhar imagens, registar nuvens de pontos e identificar inconsistências que requerem revisão.
As tecnologias complementares proporcionam informação espacial mais fiável
A evolução da tecnologia geoespacial demonstrou que o maior valor advém da combinação de capacidades complementares, em vez de se basear num único método de medição. O GNSS determina uma posição global precisa quando os sinais de satélite e os serviços de correção estão disponíveis. A navegação inercial fornece informação contínua sobre o movimento e a orientação, ajudando a manter a estabilidade durante interrupções temporárias do sinal. O LiDAR capta rapidamente geometria 3D densa, enquanto os sistemas de imagem registam informação visual que apoia a interpretação, a inspeção e a documentação. O SLAM alarga as capacidades de mapeamento a ambientes onde o posicionamento por satélite, por si só, não consegue fornecer resultados consistentes. Estas tecnologias tornam-se significativamente mais valiosas quando integradas através de software que gere a calibração, a sincronização, o controlo de qualidade e o processamento de dados.
A CHC Navigation aplica esta abordagem em várias áreas de solução. O CHCNAV CGI-610 combina tecnologias de GNSS e de navegação inercial para proporcionar um posicionamento fiável para navegação e aplicações autónomas que operam em ambientes dinâmicos. O CHCNAV RS7 e o CHCNAV RS10 demonstram outra forma de fusão de sensores, integrando deteção inercial de alta precisão, LiDAR, imagem e SLAM numa solução portátil de captura da realidade. Embora estes produtos se destinem a aplicações diferentes, ilustram um princípio comum: a deteção integrada pode proporcionar uma compreensão mais robusta da posição, do movimento e da geometria circundante do que sensores isolados a funcionar de forma independente.
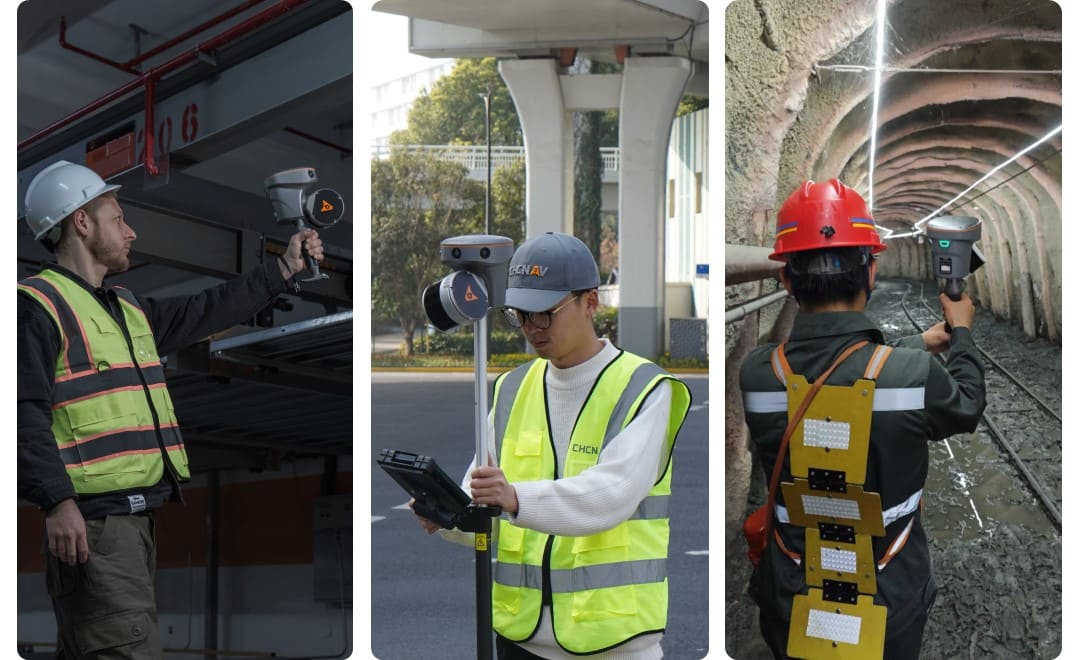
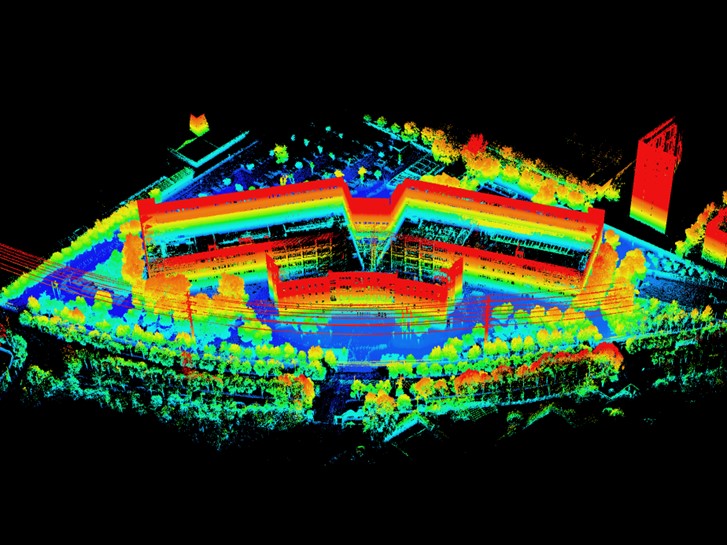
O scanner de captura de realidade CHCNAV RS10 é utilizado para o levantamento de parques de estacionamento, cruzamentos rodoviários e ambientes mineiros subterrâneos, permitindo o mapeamento 3D e a recolha de dados espaciais em diversas condições operacionais.
Dos dados multissensoriais à inteligência espacial
A recolha de mais dados não conduz automaticamente a melhores decisões. As organizações têm de transformar as medições em informação precisa, consistente e significativa no contexto de um projeto. A inteligência espacial representa esta próxima fase do fluxo de trabalho. Combina localização, geometria, tempo e contexto ambiental para ajudar os utilizadores a compreender o que está a acontecer, por que razão é importante e quais as ações que se devem tomar.
Por exemplo, uma nuvem de pontos torna-se substancialmente mais valiosa depois de ter sido georreferenciada com precisão, classificada e associada a projetos de engenharia ou registos de ativos. Da mesma forma, as imagens tornam-se mais úteis quando apoiam a inspeção, a medição ou a documentação do projeto. As trajetórias de posicionamento proporcionam maior valor operacional quando se mantêm estáveis ao longo da recolha de dados e podem ser associadas com confiança às observações de outros sensores. O verdadeiro benefício da fusão de sensores reside na conversão de medições separadas em informação fiável que apoia a tomada de decisões práticas.
As tecnologias integradas aumentam a confiança ao longo de todo o ciclo de vida do projeto
Os projetos industriais exigem, cada vez mais, que as decisões sejam tomadas rapidamente, sem comprometer a qualidade dos dados. As tecnologias integradas aumentam a confiança, uma vez que os diferentes sensores podem validar-se mutuamente. Quando a visibilidade do GNSS diminui, as medições inerciais podem colmatar breves interrupções enquanto a incerteza aumenta. As imagens podem fornecer contexto nos casos em que a geometria, por si só, é ambígua, e observações repetidas ou sobrepostas podem revelar inconsistências antes que estas afetem os resultados finais.
Isto também pode melhorar a eficiência operacional. As equipas no terreno podem recolher informações complementares durante uma única mobilização, enquanto as equipas no escritório recebem conjuntos de dados sincronizados, em vez de terem de conciliar manualmente fontes desconexas. O benefício prático é uma verificação mais precoce e uma base mais clara para decidir se os dados estão completos, se o trabalho está em conformidade com o projeto ou se é necessária uma investigação mais aprofundada.
Os algoritmos ligam os dados à tomada de decisões
Por trás de cada sistema de posicionamento integrado existe uma estrutura de software sofisticada que transforma medições brutas dos sensores em resultados fiáveis. Algoritmos avançados processam continuamente observações GNSS, medições inerciais, varreduras LiDAR, imagens e dados SLAM para estimar trajetórias, registar nuvens de pontos, classificar objetos, filtrar ruído e avaliar a qualidade das medições. A automatização tem vindo a tornar-se cada vez mais importante, à medida que os conjuntos de dados geoespaciais continuam a crescer tanto em tamanho como em complexidade. Em vez de substituir os conhecimentos especializados, o processamento automatizado permite que topógrafos, engenheiros e especialistas em SIG dediquem menos tempo à gestão de tarefas de processamento repetitivas e mais tempo à validação de resultados e à interpretação dos resultados dos projetos. No entanto, mesmo os algoritmos mais avançados dependem de dados de entrada de alta qualidade. Um posicionamento fiável, uma calibração adequada e procedimentos de campo rigorosos continuam a ser essenciais para produzir resultados fiáveis.
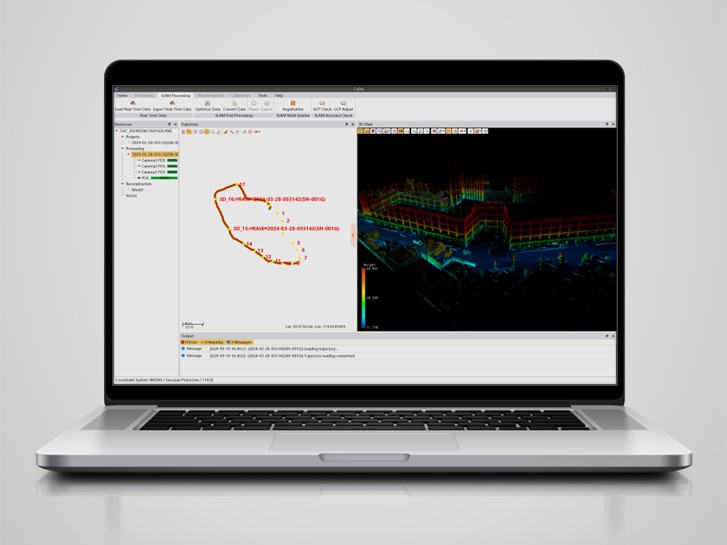
Processamento de dados LiDAR no software CHCNAV CoPre para gerar e aperfeiçoar dados espaciais para um projeto de mapeamento 3D e captura da realidade.
Apoiar melhores decisões em todos os setores
Os benefícios da fusão de sensores abrangem uma vasta gama de aplicações profissionais. Na construção civil, os dados espaciais integrados apoiam o traçado do estaleiro, a orientação de máquinas, a verificação do progresso e a documentação do estado final da obra. Os proprietários de infraestruturas utilizam múltiplas tecnologias de deteção para monitorizar o estado dos ativos, detetar alterações ao longo do tempo e apoiar o planeamento da manutenção. Os profissionais geoespaciais combinam o posicionamento com tecnologias de captura da realidade para documentar ambientes cada vez mais complexos, enquanto os sistemas de navegação e autónomos dependem da fusão de sensores para manter uma localização precisa durante o movimento contínuo.
Embora estes setores tenham tolerâncias e restrições operacionais diferentes, as decisões devem basear-se em informação espacial cuja qualidade e limitações sejam claramente compreendidas. A fusão de sensores reforça essa base, combinando observações complementares e tornando as inconsistências mais visíveis do que um único método de medição conseguiria.
A abordagem da CHC Navigation à inteligência espacial integrada
A fusão de sensores está a mudar a forma como as indústrias recolhem, interpretam e aplicam a informação espacial. Ao combinar GNSS, navegação inercial, LiDAR, imagens, SLAM, algoritmos de processamento avançados e plataformas de software, a CHC Navigation ajuda os profissionais a capturar, processar e gerir a informação espacial com maior confiança em diversos ambientes operacionais.
À medida que a transformação digital avança nos setores da topografia, construção, infraestruturas, operações marítimas e sistemas autónomos, os fluxos de trabalho geoespaciais integrados tornar-se-ão cada vez mais importantes. O objetivo é criar inteligência espacial fiável que apoie decisões mais rápidas, operações mais eficientes e melhores resultados a longo prazo. Através da integração de tecnologias de posicionamento, navegação, cartografia, deteção e software, a CHC Navigation está a ajudar os profissionais a construir essa base para a próxima geração de fluxos de trabalho industriais inteligentes.
____
Sobre a CHC Navigation
A CHC Navigation (CHCNAV) desenvolve soluções avançadas de cartografia, navegação e posicionamento concebidas para aumentar a produtividade e a eficiência. Atuando em setores como o geoespacial, a agricultura, o controlo de máquinas e a autonomia, a CHCNAV fornece tecnologias inovadoras que capacitam os profissionais e impulsionam o avanço do setor. Com uma presença global que abrange mais de 140 países e uma equipa de mais de 2 200 profissionais, a CHC Navigation é reconhecida como líder no setor geoespacial e não só. Para mais informações sobre a CHC Navigation [300627.SZ], visite: https://www.chcnav.com/about/overview
Tem alguma dúvida sobre as nossas tecnologias de localização e mapeamento?