Technologie géospatiale dédiée à la cartographie et à la topographie, s'appuyant sur les systèmes GNSS, LiDAR et drones, qui transforme la collecte de données spatiales en résultats fiables.
Technologie de navigation développée par CHCNAV pour la navigation autonome, la robotique, l'exploitation minière, le secteur maritime et les systèmes industriels, s'appuyant sur les technologies GNSS et INS.
Découvrez les technologies d'agriculture de précision de CHC Navigation : guidage GNSS, pilotage automatique et systèmes d'agriculture intelligente pour les exploitations agricoles de toutes tailles.
De la fusion des capteurs à l'intelligence spatiale : comment les technologies intégrées améliorent la prise de décision dans le secteur industriel
10 oct. 2026
Dans tous les secteurs où la localisation joue un rôle clé, les décisions reposent de plus en plus sur des informations précises, fiables et actualisées. Les géomètres comparent les conditions sur le terrain aux modèles de conception, les équipes de construction suivent l'avancement des travaux, les gestionnaires d'infrastructures évaluent l'état de leurs actifs et les systèmes autonomes analysent en permanence leur environnement. Dans tous ces cas, la simple localisation ne suffit plus.
Les organisations doivent également comprendre le mouvement, l’orientation, la géométrie, le contexte et l’évolution dans le temps. La fusion de capteurs combine des observations complémentaires issues du GNSS, de la navigation inertielle, du LiDAR, de l’imagerie, du SLAM et d’autres sources afin de créer une estimation plus complète et plus solide de l’environnement physique. Sa valeur ne réside pas dans la collecte d’un plus grand volume de données, mais dans l’amélioration de la continuité, la mise en évidence des incertitudes et le soutien à des décisions opérationnelles mieux informées.
Pourquoi l'efficacité des flux de travail dépend de plusieurs sources de données spatiales
Chaque environnement industriel présente des défis spécifiques. Les chantiers de construction évoluent quotidiennement, les réseaux de transport s'étendent sur de vastes zones géographiques, les infrastructures de services publics peuvent être partiellement dissimulées, et les plateformes autonomes opèrent souvent dans des conditions dynamiques où la visibilité change constamment. Aucun capteur pris isolément ne fonctionne de manière optimale dans toutes les situations.
Le GNSS offre un positionnement très précis dans les environnements ouverts, mais ses performances peuvent être réduites à proximité de grands bâtiments, d’une végétation dense ou d’autres obstacles. Les capteurs inertiels continuent de mesurer les mouvements lorsque les signaux satellites sont interrompus, bien que leur précision diminue progressivement en l’absence de correction externe. Le LiDAR capture une géométrie 3D très détaillée, mais nécessite un positionnement et une orientation précis pour situer ces informations dans un référentiel géographique. Les caméras fournissent un contexte visuel précieux, tandis que la technologie SLAM permet la localisation et la cartographie lorsque la visibilité des satellites est limitée.
Chaque technologie apporte des atouts différents. Lorsque ces capacités sont combinées au sein d’un flux de travail intégré, elles offrent une compréhension plus complète de l’environnement opérationnel que ne pourrait le faire n’importe quel capteur pris isolément.
Comprendre la fusion de capteurs dans les technologies géospatiales
La fusion de capteurs combine les mesures provenant de plusieurs capteurs afin d'améliorer la robustesse et l'exhaustivité d'un état estimé, tel que la position, l'orientation, la vitesse, la trajectoire ou la géométrie environnante. Plutôt que de considérer les technologies de positionnement, de navigation et de cartographie comme des systèmes distincts, les algorithmes de fusion comparent et pondèrent les observations reçues en fonction de leur qualité et des conditions de fonctionnement. L'intégration peut s'effectuer en temps réel, lors du post-traitement, ou aux deux étapes.
Pour qu’une fusion de capteurs soit réussie, il ne suffit pas de monter plusieurs capteurs sur une même plateforme. Une synchronisation temporelle précise, un étalonnage des bras de levier et de l’axe d’alignement, des modèles d’erreur adaptés et des flux de traitement bien conçus sont essentiels. Lors des opérations sur le terrain, la fusion peut faciliter la navigation, le guidage, la localisation et l’évaluation de la qualité. Lors du traitement, elle permet d’affiner les trajectoires, d’aligner les images, d’enregistrer les nuages de points et d’identifier les incohérences nécessitant une vérification.
Les technologies complémentaires permettent d'obtenir des informations spatiales plus fiables
L'évolution des technologies géospatiales a démontré que la plus grande valeur réside dans la combinaison de capacités complémentaires plutôt que dans le recours à une seule méthode de mesure. Le GNSS permet d'établir une position globale précise lorsque les signaux satellites et les services de correction sont disponibles. La navigation inertielle fournit des informations continues sur le mouvement et l'orientation, contribuant ainsi à maintenir la stabilité en cas d'interruptions temporaires du signal. Le LiDAR capture rapidement une géométrie 3D dense, tandis que les systèmes d’imagerie enregistrent des informations visuelles qui facilitent l’interprétation, l’inspection et la documentation. Le SLAM étend les capacités de cartographie à des environnements où le positionnement par satellite seul ne peut pas fournir de résultats cohérents. Ces technologies gagnent considérablement en valeur lorsqu’elles sont intégrées via un logiciel qui gère l’étalonnage, la synchronisation, le contrôle qualité et le traitement des données.
CHC Navigation applique cette approche à de nombreux domaines d’application. Le CHCNAV CGI-610 combine les technologies GNSS et de navigation inertielle pour fournir un positionnement fiable destiné à la navigation et aux applications autonomes fonctionnant dans des environnements dynamiques. Les modèles CHCNAV RS7 et CHCNAV RS10 illustrent une autre forme de fusion de capteurs en intégrant une détection inertielle de haute précision, le LiDAR, l’imagerie et le SLAM au sein d’une solution portable de capture de la réalité. Bien que ces produits s’adressent à des applications différentes, ils illustrent un principe commun : la détection intégrée permet d’obtenir une compréhension plus solide de la position, du mouvement et de la géométrie environnante que des capteurs isolés fonctionnant indépendamment les uns des autres.
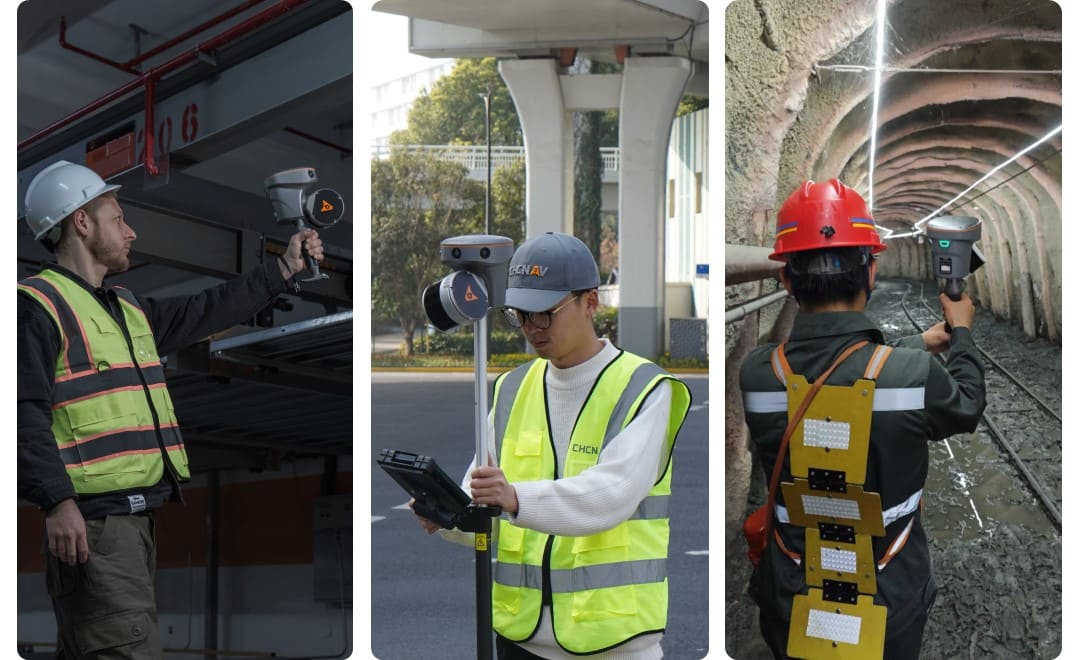
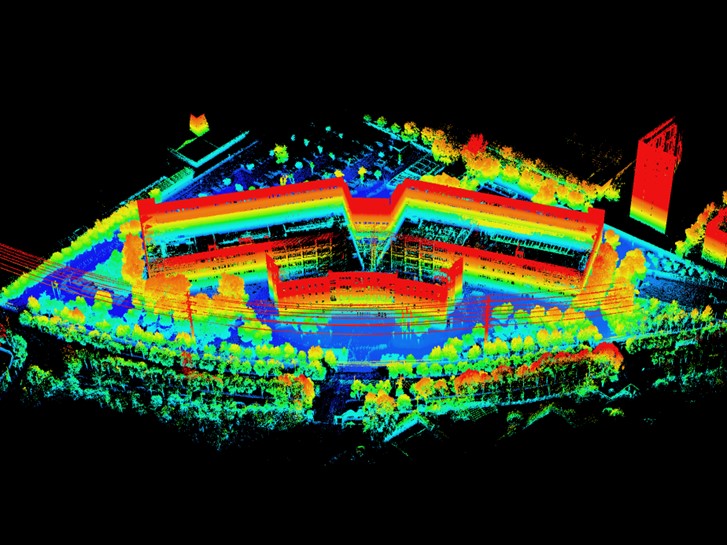
Le scanner de capture de réalité CHCNAV RS10 est utilisé pour réaliser des levés de parkings, de carrefours routiers et d'environnements miniers souterrains, permettant ainsi la cartographie 3D et la collecte de données spatiales dans des conditions d'exploitation variées.
Des données multicapteurs à l'intelligence spatiale
La collecte d'un plus grand nombre de données ne conduit pas automatiquement à de meilleures décisions. Les organisations doivent transformer ces mesures en informations précises, cohérentes et pertinentes dans le contexte d'un projet. L'intelligence spatiale représente la prochaine étape de ce processus. Elle combine la localisation, la géométrie, le temps et le contexte environnemental pour aider les utilisateurs à comprendre ce qui se passe, pourquoi c'est important et quelles mesures il convient de prendre.
Par exemple, un nuage de points gagne considérablement en valeur une fois qu’il a été géoréférencé avec précision, classé et relié à des plans d’ingénierie ou à des fiches d’actifs. De même, l’imagerie devient plus utile lorsqu’elle sert à l’inspection, à la mesure ou à la documentation d’un projet. Les trajectoires de positionnement offrent une plus grande valeur opérationnelle lorsqu’elles restent stables tout au long de la collecte des données et peuvent être reliées en toute confiance aux observations provenant d’autres capteurs. Le véritable avantage de la fusion de capteurs réside dans la conversion de mesures distinctes en informations fiables qui facilitent la prise de décision pratique.
Les technologies intégrées renforcent la confiance tout au long du cycle de vie du projet
Les projets industriels exigent de plus en plus que les décisions soient prises rapidement sans compromettre la qualité des données. Les technologies intégrées renforcent la fiabilité, car les différents capteurs peuvent se valider ou se contrôler mutuellement. Lorsque la visibilité du GNSS diminue, les mesures inertielles permettent de pallier les brèves interruptions tout en gérant l’augmentation de l’incertitude. L'imagerie peut apporter un contexte lorsque la géométrie seule est ambiguë, et des observations répétées ou qui se chevauchent peuvent mettre en évidence des incohérences avant qu'elles n'affectent les livrables en aval.
Cela peut également améliorer l’efficacité opérationnelle. Les équipes de terrain peuvent collecter des informations complémentaires au cours d’une même intervention, tandis que les équipes au siège reçoivent des ensembles de données synchronisés plutôt que de devoir rapprocher manuellement des sources disparates. L’avantage concret réside dans une vérification plus rapide et une base plus claire pour déterminer si les données sont complètes, si les travaux sont conformes à la conception ou si des investigations supplémentaires sont nécessaires.
Les algorithmes relient les données à la prise de décision
Derrière chaque système de positionnement intégré se cache une infrastructure logicielle sophistiquée qui transforme les mesures brutes des capteurs en résultats fiables. Des algorithmes avancés traitent en continu les observations GNSS, les mesures inertelles, les balayages LiDAR, l’imagerie et les données SLAM afin d’estimer les trajectoires, d’aligner les nuages de points, de classer les objets, de filtrer le bruit et d’évaluer la qualité des mesures. L’automatisation revêt une importance croissante à mesure que les ensembles de données géospatiales ne cessent de gagner en volume et en complexité. Loin de se substituer à l’expertise professionnelle, le traitement automatisé permet aux géomètres, aux ingénieurs et aux spécialistes des SIG de consacrer moins de temps à la gestion de tâches répétitives et davantage à la validation des résultats et à l’interprétation des conclusions des projets. Cependant, même les algorithmes les plus avancés dépendent de données d’entrée de haute qualité. Un positionnement fiable, un étalonnage correct et des procédures de terrain rigoureuses restent essentiels pour produire des livrables fiables.
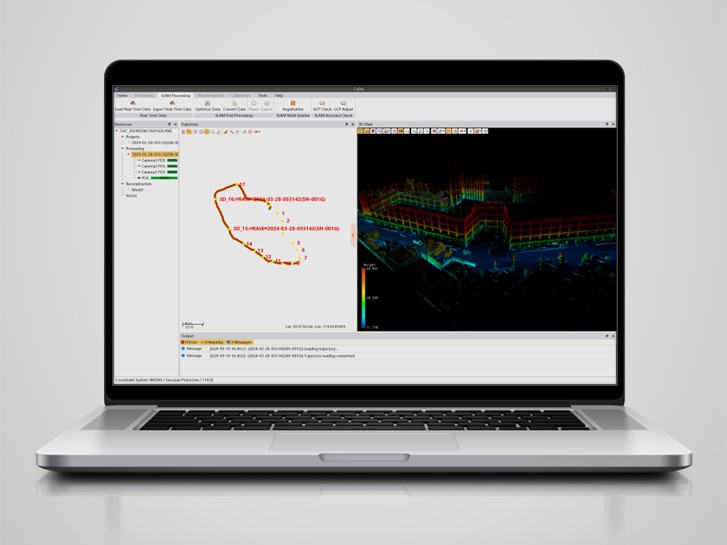
Traitement des données LiDAR dans le logiciel CHCNAV CoPre afin de générer et d'affiner des données spatiales dans le cadre d'un projet de cartographie 3D et de capture de la réalité.
Favoriser de meilleures décisions dans tous les secteurs d'activité
Les avantages de la fusion de capteurs s'étendent à un large éventail d'applications professionnelles. Dans le secteur de la construction, les données spatiales intégrées facilitent l'implantation des chantiers, le guidage des engins, le suivi de l'avancement des travaux et la documentation « tel que construit ». Les gestionnaires d’infrastructures utilisent diverses technologies de détection pour surveiller l’état de leurs actifs, détecter les changements au fil du temps et faciliter la planification de la maintenance. Les professionnels du géospatial combinent le positionnement avec des technologies de capture de la réalité pour cartographier des environnements de plus en plus complexes, tandis que les systèmes de navigation et les systèmes autonomes s’appuient sur la fusion de capteurs pour maintenir une localisation précise lors de déplacements continus.
Bien que ces secteurs aient des tolérances et des contraintes opérationnelles différentes, les décisions doivent reposer sur des informations spatiales dont la qualité et les limites sont clairement comprises. La fusion de capteurs renforce cette base en combinant des observations complémentaires et en rendant les incohérences plus visibles qu’une méthode de mesure unique ne le permet.
L'approche de CHC Navigation en matière d'intelligence spatiale intégrée
La fusion de capteurs révolutionne la manière dont les secteurs d'activité collectent, interprètent et exploitent les informations spatiales. En associant le GNSS, la navigation inertielle, le LiDAR, l'imagerie, le SLAM, des algorithmes de traitement avancés et des plateformes logicielles, CHC Navigation aide les professionnels à acquérir, traiter et gérer les informations spatiales en toute confiance, quel que soit l'environnement d'exploitation.
À mesure que la transformation numérique se poursuit dans les domaines de la topographie, de la construction, des infrastructures, des opérations maritimes et des systèmes autonomes, les flux de travail géospatiaux intégrés vont prendre de plus en plus d’importance. L’objectif est de créer une intelligence spatiale fiable qui favorise des décisions plus rapides, des opérations plus efficaces et de meilleurs résultats à long terme. Grâce à l’intégration de technologies de positionnement, de navigation, de cartographie, de détection et logicielles, CHC Navigation aide les professionnels à jeter les bases de la prochaine génération de flux de travail industriels intelligents.
____
À propos de CHC Navigation
CHC Navigation (CHCNAV) développe des solutions avancées de cartographie, de navigation et de positionnement conçues pour améliorer la productivité et l'efficacité. Au service de secteurs tels que le géospatial, l'agriculture, le contrôle des machines et l'autonomie, CHCNAV propose des technologies innovantes qui donnent les moyens d'agir aux professionnels et favorisent le progrès de l'industrie. Avec une présence mondiale couvrant plus de 140 pays et une équipe de plus de 2 200 professionnels, CHC Navigation est reconnue comme un leader dans le secteur géospatial et au-delà. Pour plus d’informations sur CHC Navigation [300627.SZ], rendez-vous sur : https://www.chcnav.com/about/overview
Vous avez une question concernant nos technologies de localisation et de cartographie ?